
Runway تطرح Praxis-1 مفتوح المصدر للتحكم بالروبوتات
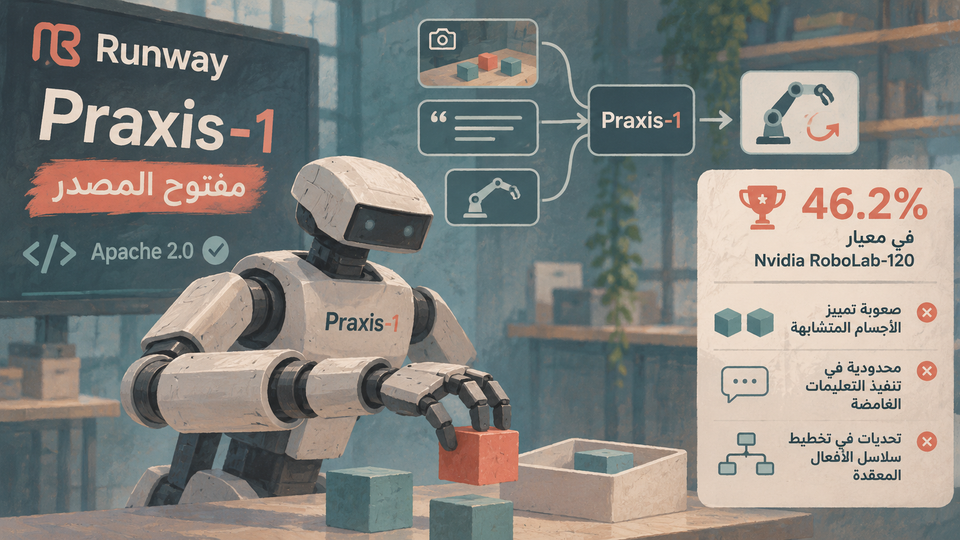
أطلقت Runway نموذج Praxis-1 للتحكم بالروبوتات بأوزان مفتوحة وشفرة مصدرية بموجب ترخيص Apache 2.0 الذي يتيح الاستخدام التجاري. ويعالج النموذج صور الكاميرا والتعليمات النصية وبيانات موضع الروبوت لتوليد الحركات، ويمكن تكييفه مع أنظمة جديدة عبر تدريب إضافي.
أطلقت Runway نموذج Praxis-1 للتحكم بالروبوتات بأوزان مفتوحة وشفرة مصدرية بموجب ترخيص Apache 2.0 الذي يتيح الاستخدام التجاري. ويعالج النموذج صور الكاميرا والتعليمات النصية وبيانات موضع الروبوت لتوليد الحركات، ويمكن تكييفه مع أنظمة جديدة عبر تدريب إضافي.
سجل Praxis-1 نسبة نجاح 46.2% في معيار Nvidia RoboLab-120، متصدراً فئة نماذج World Action Models، لكن Runway أجرت الاختبارات ولم تُتحقق النتائج بصورة مستقلة. ويظل النموذج محدوداً في تمييز الأجسام المتشابهة وتنفيذ التعليمات الغامضة وتخطيط سلاسل الأفعال المعقدة.
Runway's open-source Praxis-1 turns video AI into a robot controller · تاريخ النشر في المصدر: