
NVIDIA تعرض سير عمل لتدريب Microduck على المشي بالمحاكاة
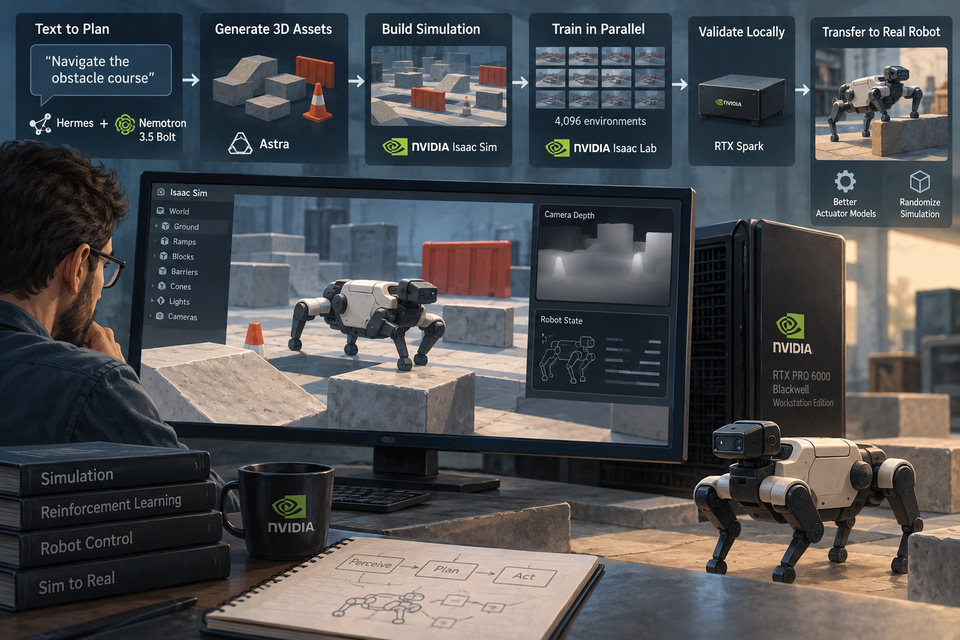
عرضت NVIDIA سير عمل لتدريب روبوت Microduck على اجتياز مسار عوائق افتراضي، يبدأ بتحويل الأوامر النصية إلى خطة عبر Hermes وNemotron 3.5 Bolt، ثم إنشاء الأصول ثلاثية الأبعاد بواسطة Astra وتجميعها في Isaac Sim.
عرضت NVIDIA سير عمل لتدريب روبوت Microduck على اجتياز مسار عوائق افتراضي، يبدأ بتحويل الأوامر النصية إلى خطة عبر Hermes وNemotron 3.5 Bolt، ثم إنشاء الأصول ثلاثية الأبعاد بواسطة Astra وتجميعها في Isaac Sim.
دُرّبت سياسة الإدراك والحركة في Isaac Lab ضمن 4096 بيئة متوازية على وحدة NVIDIA RTX PRO 6000 Blackwell Workstation Edition، بالاعتماد على عمق كاميرا الرأس وحالة الروبوت. ثم جرى التحقق منها محلياً على RTX Spark، تمهيداً للنقل إلى الروبوت الفعلي عبر نماذج Better Actuator Models وتغيير معلمات المحاكاة عشوائياً لتقليص الفجوة مع الواقع.
Using AI Agents to Teach Robots Like Microduck to Walk in Simulation · تاريخ النشر في المصدر: