
إنفيديا تعرض COMPASS لتكييف سياسات ملاحة الروبوتات بالتعلم المعزز
عرضت إنفيديا إطار COMPASS الذي يكيّف سياسة X-Mobility المدربة مسبقاً لروبوتات وبيئات محددة عبر متخصصات متبقية بالتعلم المعزز. ويستخدم التطبيق المرجعي روبوت Spot من Boston Dynamics في مستودع مدمج ومشاهد SAGE-10K وبيئات يعيد Omniverse NuRec بناءها.
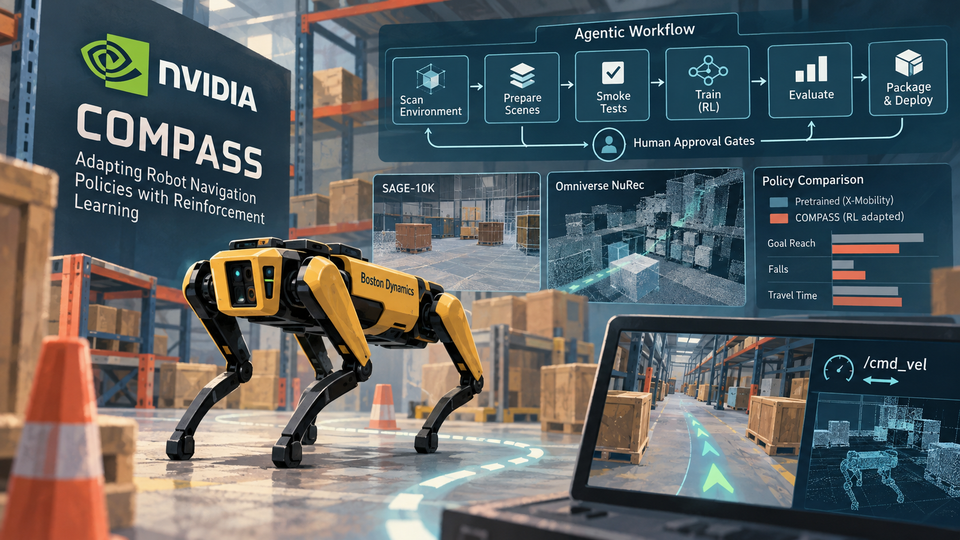
عرضت إنفيديا إطار COMPASS الذي يكيّف سياسة X-Mobility المدربة مسبقاً لروبوتات وبيئات محددة عبر متخصصات متبقية بالتعلم المعزز. ويستخدم التطبيق المرجعي روبوت Spot من Boston Dynamics في مستودع مدمج ومشاهد SAGE-10K وبيئات يعيد Omniverse NuRec بناءها.
تؤتمت سير عمل تقوده الوكلاء البرمجيون فحص البيئة وتجهيز المشاهد واختبارات الدخان والتدريب والتقييم والتغليف، مع بوابات موافقة بشرية. وتقارن التقييمات السياسة الأساسية والمرشحين في شروط متطابقة بمقاييس بلوغ الهدف والسقوط وزمن الرحلة، فيما يصدر التشغيل أوامر السرعة إلى /cmd_vel.
How to Train a Cross-Embodiment Robot Navigation Policy with AI Agents · تاريخ النشر في المصدر: